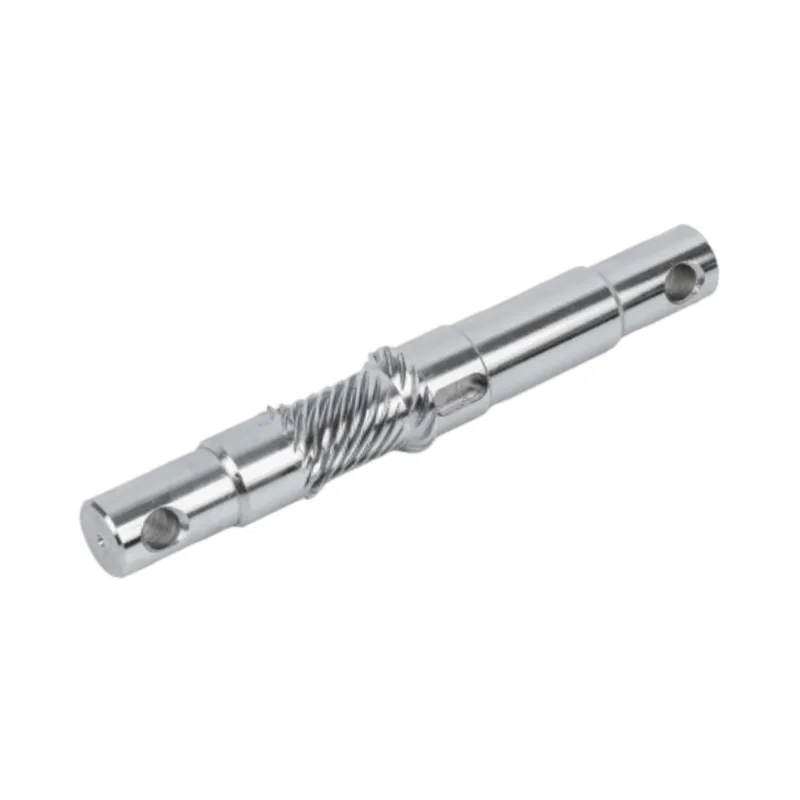
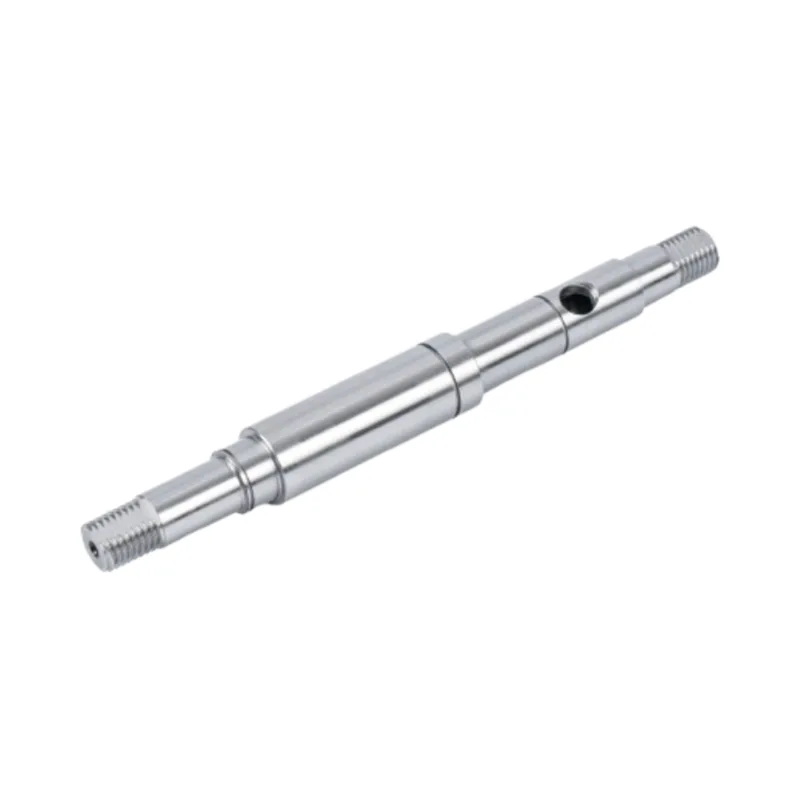
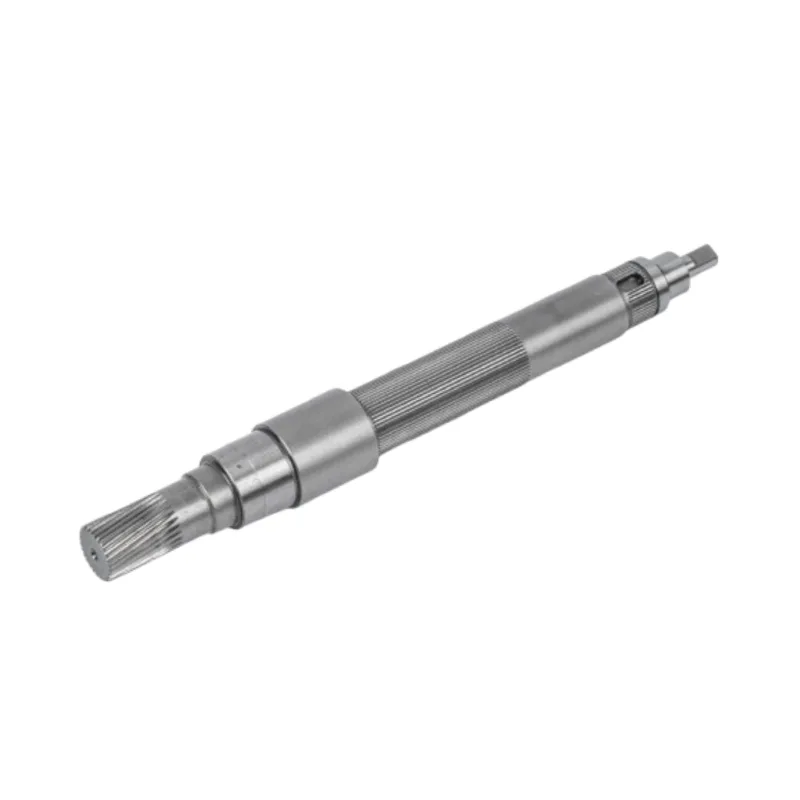
একটি পাম্প বা একটি পাখা মধ্যে,মোটর খাদশুধুমাত্র টর্ক প্রদান করতে হবে। একটি সার্ভো ড্রাইভ, একটি রোবট জয়েন্ট, বা একটি সিএনসি অক্ষে, এটিকেও অবস্থান সরবরাহ করতে হবে। শ্যাফটে কয়েক মাইক্রন রানআউট একটি রোবট হাতের শেষে একটি দৃশ্যমান ত্রুটি হয়ে যায় এবং অপারেটর সমস্ত শিফট শুনতে পায়। যে পার্থক্য কোন স্পেস গুরুত্বপূর্ণ পরিবর্তন. এই গাইডটি অটোমেশনের জন্য গুয়ানশুও তৈরি করা শ্যাফ্টগুলি এবং সেগুলিকে আলাদা করে এমন সংখ্যাগুলিকে কভার করে।
একটি সাধারণ শিল্প খাদ শক্তি জন্য নির্দিষ্ট করা হয়. এটি টর্ক বহন করবে, এবং এটি স্থায়ী হবে? একটি অটোমেশন শ্যাফ্ট তাদের আগে আরও দুটি প্রশ্নের উত্তর দিতে হবে।
প্রথমটি অবস্থানগত। একটি সার্ভো সিস্টেম শ্যাফটের এক প্রান্তে একটি এনকোডারে তার লুপ বন্ধ করে, কিন্তু কাজটি অন্য প্রান্তে ঘটে। যেকোন রানআউট, কোন উদ্বেগ, এই দুটি পয়েন্টের মধ্যে যেকোন বালাই-আপ হল ত্রুটি যা নিয়ন্ত্রণ ব্যবস্থা দেখতে পারে না এবং সংশোধন করতে পারে না। খাদটি যথেষ্ট সত্য হতে হবে যে এনকোডারের পড়া সৎ।
দ্বিতীয়টি অ্যাকোস্টিক। মানুষের পাশে অটোমেশন সেল চলে। একটি শ্যাফ্ট যা ভারসাম্যের কিছুটা বাইরে থাকে তা গতিতে শ্রবণযোগ্য কম্পনে পরিণত হয় এবং কম্পনে পরিণত হয় যা ভারবহন জীবনকে ছোট করে। ব্যালেন্স গ্রেড এখানে একটি স্পেসিফিকেশন, কোন চিন্তাভাবনা নয়।
চারটি সংখ্যা একটি অটোমেশন শ্যাফ্ট অঙ্কনের বেশিরভাগ কাজ করে। গুয়ানশুও উৎপাদনে এই মানগুলো ধরে রেখেছে।
ক্রেতারা প্রায়শই কম উল্লেখ করে থাকে সমঅক্ষীয়তা। এটি বর্ণনা করে যে প্রতিটি ব্যাস একটি একক অক্ষ ভাগ করে কতটা ভাল। একটি সার্ভো শ্যাফ্টে, এনকোডার সীট, বিয়ারিং জার্নাল এবং আউটপুট টেপারকে কেন্দ্রটি কোথায় রয়েছে তার উপর একমত হতে হবে। যদি তারা কয়েক মাইক্রনের বেশি অসম্মত হয়, মোটর নিজেই লড়াই করে।
শ্যাফটে রানআউট খাদে থাকে না। একটি রোবট বাহুতে, জয়েন্টে একটি ত্রুটি বাহুর নাগালের দ্বারা গুণিত হয়। এই কারণেই জয়েন্ট শ্যাফ্টগুলি শেষ-প্রভাবক সহনশীলতার পরামর্শের চেয়ে অনেক বেশি শক্তভাবে নির্দিষ্ট করা হয়। শ্যাফ্ট বাজেট সিস্টেম বাজেটের একটি ভগ্নাংশ হতে হবে।
A সার্ভো মোটর খাদএর আউটপুট শেষে ইন্টারফেসের চারপাশে নির্মিত হয়। গুয়ানশুও এগুলিকে একটি স্ট্যান্ডার্ড 1:10 টেপার, M4 থেকে M12 পর্যন্ত অভ্যন্তরীণ থ্রেড এবং C0.5 থেকে C2-এর শেষ চেমফার দিয়ে তৈরি করে। টেপার এবং ড্রবোল্ট একটি শক্ত, ব্যাকল্যাশ-মুক্ত সংযোগ দেয়, যা একটি পজিশনিং সিস্টেমের প্রয়োজন। ক্লিয়ারেন্স সহ একটি কীড হাব সার্ভোকে কিছু শিকার করতে দেবে।
রুটটি হল CNC টার্নিং এর পরে অতি-সূক্ষ্ম গ্রাইন্ডিং, যা ≤0.005 mm-এ সমাক্ষতা নিয়ে আসে, তারপর G1 গতিশীল ভারসাম্য সংশোধন করে। তিনটি সারফেস শক্তিশালীকরণ বিকল্প উপলব্ধ: সারফেস কোঞ্চিং, নাইট্রাইডিং এবং ক্রোম প্লেটিং।
Stepper shafts ওপেন-লুপ মোশন পরিবেশন করে, তাই ত্রুটির জন্য কোন এনকোডার সংশোধন করা হয় না। মনে হচ্ছে এটি আরও শক্ত চশমার দাবি করা উচিত, তবে শুল্ক হালকা এবং গতি কম, তাই ব্যবহারিক প্রয়োজনীয়তা শিথিল হয়।
| স্পেক | স্টেপার খাদ | সার্ভো খাদ |
|---|---|---|
| রানআউট | ≤0.01 থেকে 0.02 মিমি | সমাক্ষতা ≤0.005 মিমি |
| ব্যাস সহনশীলতা | h7 | h5/h6 |
| সারফেস ফিনিস | Ra 0.8 থেকে 1.6 μm | Ra 0.2 থেকে 0.4 μm |
| ভারসাম্য | সাধারণত নির্দিষ্ট করা হয় না | জি 1 বা আরও ভাল |
| আউটপুট শেষ | প্লেইন, ডি-ফ্ল্যাট বা কীওয়ে | M4 থেকে M12 থ্রেড সহ 1:10 ট্যাপার |
এই দুটি কলামের মধ্যে ব্যবধান হল খরচের ব্যবধান। একটি স্টেপার অ্যাপ্লিকেশনে সার্ভো-গ্রেড নম্বর উল্লেখ করা ক্রেতাদের অতিরিক্ত অর্থ প্রদানের অন্যতম সাধারণ উপায়। যদি মেশিনটি ওপেন-লুপ হয় এবং মাঝারি গতিতে চলে, তবে স্টেপার কলামটি সৎ স্পেক।
উচ্চ-গতির শ্যাফ্টগুলি যেখানে শ্যাফ্ট তৈরি করা কঠিন হয়ে যায়। গুয়ানশুও তৈরি করেউচ্চ গতির মোটর শ্যাফ্টφ5 থেকে φ50 মিমি পর্যন্ত, রানআউট ≤0.001 থেকে 0.003 মিমি, h5 বা h6 সহনশীলতা, Ra 0.2 থেকে 0.4 μm, এবং G1 বা আরও ভালো ব্যালেন্স। সাবস্ট্রেট হল একটি উচ্চ-শক্তির খাদ, নিভানো, টেম্পারড এবং নাইট্রাইডেড।
এই সংখ্যার কারণ হল পদার্থবিদ্যা। ভারসাম্যহীন বল ঘূর্ণন গতির বর্গের সাথে বৃদ্ধি পায়। একটি অবশিষ্ট ভারসাম্যহীনতা যা 1,500 rpm এ অদৃশ্য তা স্পিন্ডেল গতিতে একটি ধ্বংসাত্মক শক্তিতে পরিণত হয়। মেশিন টুল স্পিন্ডল শ্যাফ্টগুলি HRC 60 থেকে 65 এর পৃষ্ঠের কঠোরতা যোগ করে এবং G0.1 থেকে G0.4 এর মধ্যে ভারসাম্যপূর্ণ, 15,000 ঘন্টার বেশি ক্লান্তি জীবন সহ।

কিছু অটোমেশন বায়ুমণ্ডলে চলে যেখানে একটি স্ফুলিঙ্গ বিপত্তি। বিস্ফোরণ-প্রুফ মোটর শ্যাফ্ট ≤0.01 মিমি পর্যন্ত রানআউট ধরে রাখে এবং অ-স্পার্কিং অ্যালয় থেকে তৈরি করা যেতে পারে। টাইট রানআউট এখানে শুধুমাত্র সঠিকতা সম্পর্কে নয়। এটি রটারকে কেন্দ্রীভূত রাখে যাতে কিছুই ঘষে না, কারণ ঘষার ফলে প্রথমে তাপ উৎপন্ন হয় এবং স্ফুলিঙ্গ হয়।
অধিকাংশ অটোমেশন shafts হয়ধাপযুক্ত খাদ. প্রতিটি ধাপ দৈর্ঘ্য বরাবর একটি সেট অবস্থানে একটি বিয়ারিং, একটি সীল, একটি গিয়ার বা রটার স্ট্যাক সনাক্ত করে। এই অংশগুলি বর্গাকারে বসে কিনা তা নিয়ন্ত্রণ করে দুটি চশমা।
লম্ব সংখ্যা হল কামড়। বর্গাকার নয় এমন একটি ধাপের বিপরীতে চাপানো একটি বিয়ারিং লাগানোর মুহুর্ত থেকে অসমভাবে লোড হয়। এটি গরম চলবে এবং তাড়াতাড়ি ব্যর্থ হবে, এবং ফল্টটি শ্যাফ্ট সমস্যার পরিবর্তে একটি ভারবহন সমস্যার মতো দেখাবে। গুয়ানশুও এগুলো তৈরি করেএকক পদক্ষেপএবংডবল ধাপখাদ
আউটপুট বৈশিষ্ট্য একটি ঘূর্ণন সঁচারক বল একটি হিসাবে অনেক হিসাবে একটি অবস্থান সিদ্ধান্ত. প্রতিটি বিকল্প খরচের বিপরীতে কঠোরতা ট্রেড করে।
| বৈশিষ্ট্য | আচরণ | সেরা ফিট |
|---|---|---|
| ডি-ফ্ল্যাট | সহজ, কম খরচে, কিছু ছাড়পত্র | ছোট steppers, হালকা দায়িত্ব |
| কীওয়ে | উচ্চ ঘূর্ণন সঁচারক বল, কিন্তু ক্লিয়ারেন্স ব্যাকল্যাশ অনুমতি দেয় | Gearmotors, এক দিক ড্রাইভ |
| স্প্লাইন | অনেক দাঁত জুড়ে লোড ভাগ, কম প্রতিক্রিয়া | রোবট জয়েন্ট, সার্ভো ড্রাইভ বিপরীত |
| টেপার এবং ড্রবোল্ট | কঠোর, কার্যকরভাবে শূন্য ব্যাকল্যাশ | সার্ভো আউটপুট শেষ |
কীওয়েগুলি GB/T 1095 এ কাটা হয়। একটি বিপরীত সার্ভো অক্ষের জন্য, একটি কীড জয়েন্টে ব্যাকল্যাশ সরাসরি অবস্থানগত ত্রুটি হিসাবে দেখায়, যার কারণে টেপার ইন্টারফেস সার্ভো প্রান্তে প্রাধান্য পায়। গুয়ানশুও ধরে রেখেছেমাল্টি-কীওয়ে≤0.02 মিমি প্রতিসাম্য যেখানে একটি কী সঠিক উত্তর।
অটোমেশন shafts প্রায়ই একটি হার্ড কোর ছাড়া একটি কঠিন পৃষ্ঠ প্রয়োজন. চারটি চিকিত্সা উপলব্ধ, এবং তারা বিভিন্ন সমস্যার সমাধান করে।
| চিকিৎসা | এটা কি দেয় |
|---|---|
| আবেশন শক্ত করা | হার্ড জার্নাল, কঠিন কোর, কথা বলতে কোন মাত্রিক পরিবর্তন |
| নাইট্রাইডিং | খুব কঠিন, কম-বিকৃতি পৃষ্ঠ। উচ্চ-গতির শ্যাফ্টের জন্য ভাল |
| হার্ড ক্রোম কলাই | পরিধান এবং জারা প্রতিরোধ, এবং জীর্ণ জার্নাল পুনরুদ্ধার করার একটি রুট |
| সিরামিক লেপ | যেখানে প্রয়োজন সেখানে চরম পরিধান প্রতিরোধের এবং বৈদ্যুতিক বিচ্ছিন্নতা |
কোন সরবরাহকারীকে জিজ্ঞাসা করুন যে পৃষ্ঠের চিকিত্সার পরে খাদটি স্থল হয়েছে কিনা। নাইট্রাইডিং এবং প্লেটিং উভয়ই সমাপ্ত আকার পরিবর্তন করে। যদি চিকিত্সা শেষ অপারেশন হয়, অঙ্কন উপর সহনশীলতা আপনি প্রাপ্ত সহনশীলতা নয়।
রোবট জয়েন্ট শ্যাফ্টগুলি এমন একটি দায়িত্বের মুখোমুখি হয় যা কোনও পাম্প শ্যাফ্ট কখনও দেখে না। তারা ক্রমাগত শুরু, বন্ধ এবং বিপরীত, এবং প্রতিটি চক্র একটি ক্লান্তি চক্র। গুয়ানশুওর শিল্প রোবট শ্যাফ্টগুলি ব্যর্থতা ছাড়াই 1,000,000-এর বেশি ক্লান্তি পরিধান চক্র অতিক্রম করার জন্য তৈরি করা হয়েছে, যা এই শ্রেণীর কাজের জন্য যোগ্যতা নম্বর।
এটি পৌঁছানো পুরো প্রক্রিয়ার সংমিশ্রণ, একটি কৌশল নয়। অ্যালয় স্টিল, গ্রেডের সাথে মিলিত একটি তাপ-চিকিত্সা রুট, ব্যাস যেখানেই পরিবর্তিত হয় সেখানে উদার রুট রেডিআই, এবং শক্ত হওয়ার পরে নাকাল যাতে সমাপ্ত জ্যামিতি সত্য। এই পিছনে উপাদান পছন্দ আচ্ছাদিত করা হয়খাদ উপাদান গাইড, এবং প্রক্রিয়া ক্রম মধ্যেমেশিনিং ওয়াকথ্রু.
একটি সার্ভো মোটর শ্যাফ্টের কী সহনশীলতা প্রয়োজন?
সমাপ্ত শ্যাফ্টে ≤0.005 মিমি এর সমাক্ষতা, h5 বা h6 ব্যাস সহনশীলতা এবং Ra 0.2 থেকে 0.4 μm এর গ্রাউন্ড ফিনিস। গতিশীল ভারসাম্য G1 বা আরও ভাল হওয়া উচিত। গুয়ানশুও সিএনসি বাঁক দিয়ে অতি-সূক্ষ্ম নাকাল এবং ভারসাম্য সংশোধনের মাধ্যমে এগুলিতে পৌঁছায়।
একটি সার্ভো এবং একটি স্টেপার মোটর শ্যাফ্টের মধ্যে পার্থক্য কী?
একটি সার্ভো শ্যাফ্ট প্রতিটি ক্ষেত্রে আরও শক্ত। ≤0.01 থেকে 0.02 মিমি স্টেপার রানআউটের বিপরীতে সমঅক্ষীয়তা ≤0.005 মিমি, h7 এর বিপরীতে h5 বা h6, Ra 0.8 থেকে 1.6 μm এর বিপরীতে Ra 0.2 থেকে 0.4 μm, এবং একটি নির্দিষ্ট ব্যালেন্স গ্রেড সাধারণত স্টেপারের প্রয়োজন হয় না। সার্ভোও প্লেইন এন্ড বা ডি-ফ্ল্যাটের পরিবর্তে 1:10 টেপারে শেষ হয়।
কেন একটি অটোমেশন শ্যাফ্টে গতিশীল ভারসাম্য গুরুত্বপূর্ণ?
ভারসাম্যহীন বল গতির বর্গক্ষেত্রের সাথে বৃদ্ধি পায়, তাই একটি ছোট অবশিষ্টাংশ উচ্চ rpm-এ একটি বড় কম্পনে পরিণত হয়। এই কম্পন ভারবহন জীবনকে সংক্ষিপ্ত করে, কোষে শ্রুতিমধুর শব্দ যোগ করে এবং অবস্থান নির্ভুলতাকে হ্রাস করে। উচ্চ-গতির শ্যাফ্টগুলি G1 বা আরও ভাল, এবং স্পিন্ডেল শ্যাফ্টগুলি G0.1 থেকে G0.4-এ ভারসাম্যপূর্ণ।
একটি রোবট জয়েন্ট খাদ একটি কীওয়ে বা একটি স্প্লাইন ব্যবহার করা উচিত?
একটি স্প্লাইন, বেশিরভাগ ক্ষেত্রে। একটি কীওয়েকে একত্রিত করার জন্য ছাড়পত্রের প্রয়োজন, এবং জয়েন্টটি বিপরীত হলে সেই ক্লিয়ারেন্স প্রতিক্রিয়া হয়ে ওঠে। একটি স্প্লাইন অনেক কম হারানো গতি সহ অনেক দাঁত জুড়ে লোড শেয়ার করে। সার্ভো আউটপুট শেষের জন্য, একটি ড্রবোল্ট সহ একটি টেপার এখনও শক্ত।
গুয়ানশুও কি বিস্ফোরণ-প্রমাণ মোটরের জন্য শ্যাফ্ট তৈরি করতে পারে?
হ্যাঁ। বিস্ফোরণ-প্রমাণ শ্যাফ্টগুলি ≤0.01 মিমি রানআউটে রাখা হয় এবং নন-স্পার্কিং অ্যালয়ে সরবরাহ করা যেতে পারে। টাইট রানআউট রটারকে কেন্দ্রীভূত রাখে তাই কিছুই ঘষে না, যা তাপ প্রতিরোধ করে এবং রেটিং স্পার্কিং এড়াতে বিদ্যমান।
আপনার প্রয়োজনীয় সমাক্ষতা, ব্যালেন্স গ্রেড এবং ইন্টারফেস পাঠান। গুয়ানশুও অভ্যন্তরীণভাবে পিষে এবং ভারসাম্য বজায় রাখে, তাই আপনার অঙ্কনের সংখ্যাগুলিই পরিমাপ করা সংখ্যা। অথবা দলের কাছে পৌঁছানযোগাযোগ পৃষ্ঠা.